BLOG
初めて見るロボットを動かすAI。Dream-1は何を学んでいるのか
腕の長さも関節も違うロボットに、同じAIが動きを決められるのでしょうか。Dream-1が示す映像と行動の学習、手先の目標を共有する仕組み、実験の条件から、汎用ロボットへ進む可能性と残る課題を考えます。

ロボットが変わるたび、学び直す必要はあるのか。
カップを持って、トレーへ移す。人なら、机やカップが少し変わっても動作を調整できます。しかしロボットでは、対象物だけでなく、腕の長さ、関節の配置、手先の形が変わると、同じ指令をそのまま使えないことがあります。
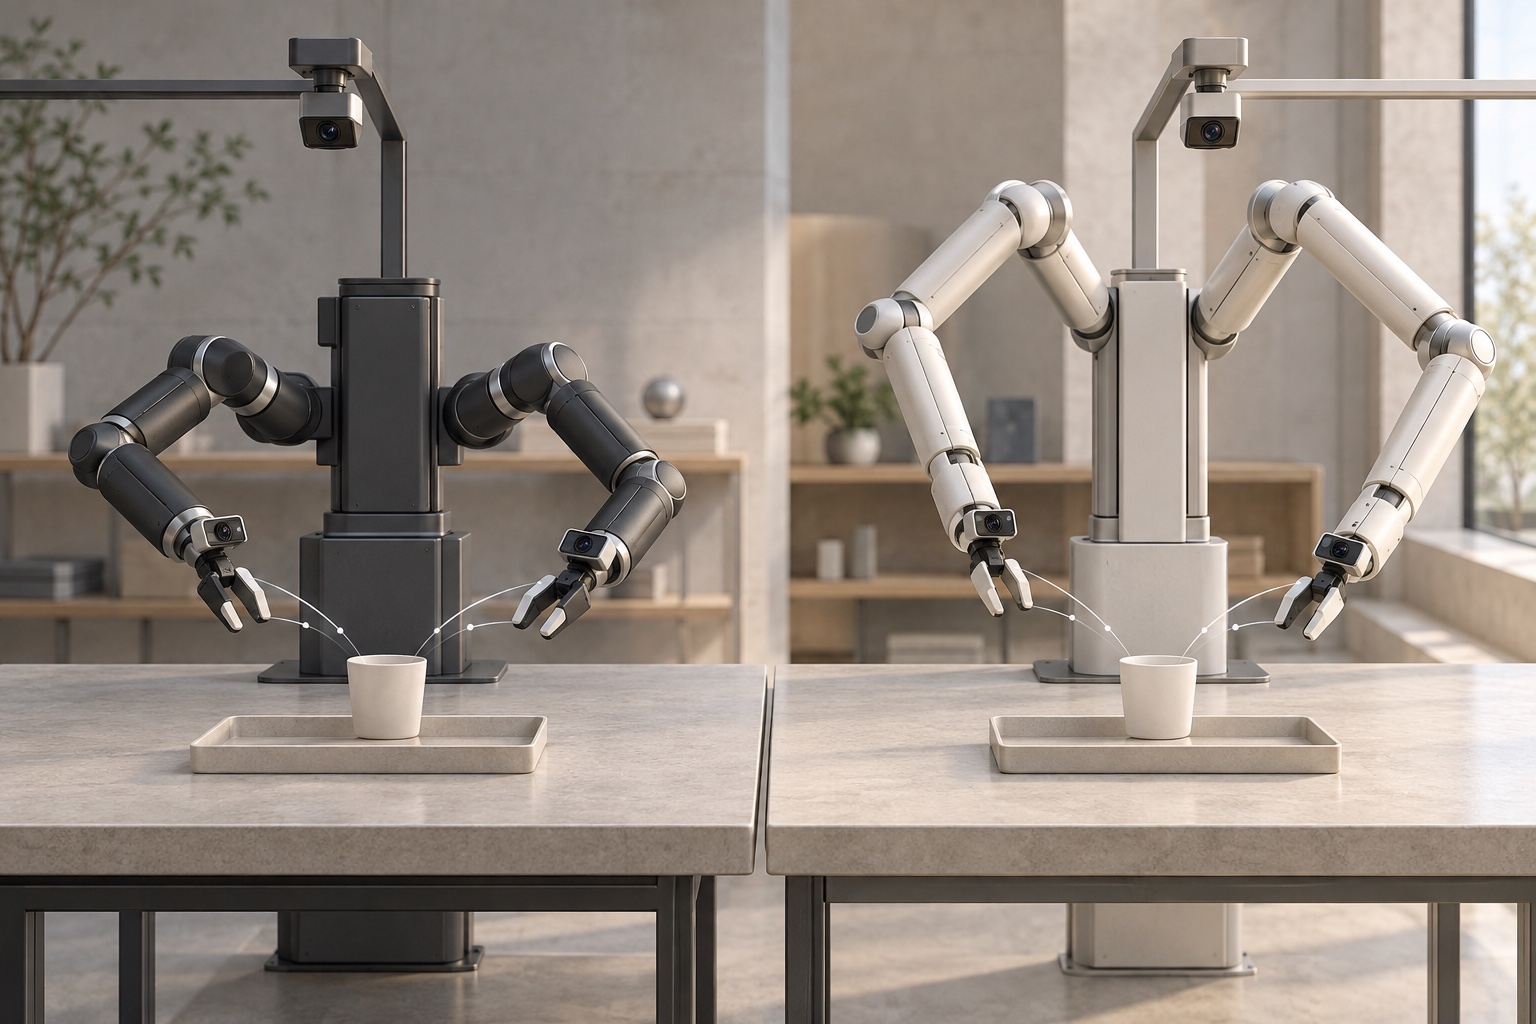
Dream Labsが2026年10月に発表したDream-1は、この壁に取り組むAIです。同社は、学習に使っていないロボットでも、一部の動作を追加の専用学習なしで実行できたと報告しています。中心となる対象は、二本の腕と、平行に開閉する二本指のグリッパーを持つロボットです。
注目したいのは、何でもできる機械が完成したという話ではなく、身体が変わっても使える知識を、どのように取り出しているかです。
Dream LabsによるDream-1の発表関節の角度より、手先の行き先を共有する。
短い腕と長い腕では、同じ角度だけ曲げても、手先が着く場所は違います。そこで、関節への細かな指令の代わりに、「手先をどこへ、どの向きで動かすか」を共通に表す方法があります。手先に相当する部分を、エンドエフェクターと呼びます。
A SHARED GOAL / DIFFERENT BODIES
手先の目標を、各ロボットの動きへ翻訳する。
- 01 / 観測
カメラで今を見る
周囲と手元の映像から、物体とロボットの位置関係を捉える。
- 02 / モデル
この先の映像と行動を予測
物がどう動くかと、手先をどこへ向けるかを一緒に学んだモデルが候補を出す。
- 03 / ロボット固有の制御
目標を関節の動きへ変換
腕の長さや関節の制約に応じて計算する。届くかどうか、途中の経路の確認も必要。
- 04 / 次の観測
実際の結果から続ける
目標どおりに物が動いたとは限らない。次の映像を読み、続く行動を更新する。
同じ場所へ手を伸ばせれば、同じ動作になる?
腕の通る経路、持てる重さ、接触したときの力は身体によって違います。手先の目標を共通にできても、実機の制約と安全な実行の確認は残ります。
Dream-1は、この手先の位置や向き、開閉を予測する形式でも動作を出せると説明されています。各ロボット側の計算が、それを自分の関節の動きへ変換します。変換を担う逆運動学、IKという仕組みは、「この場所へ手を届かせるには、各関節をどう曲げるか」を解くものです。
この分担なら、AIが全ての機種の関節構造を同じ形で扱う必要は減ります。ただし、届かない位置や無理な姿勢まで実現できるわけではありません。目標を共通にすることと、実際に通れる経路を作ることは、別の問題です。
Dream-1の手先目標とIKによる転用の説明共通の指令だけでは足りない。映像と行動を一緒に学ぶ。
手先の目標を共通に表せても、物をどう動かせばよいかが分からなければ、役に立つ行動は選べません。Dream-1が使うWorld Action Model、WAMは、この先に見える映像と、その変化を起こす行動を一緒に予測する考え方です。
カップへ近づくとき、手を閉じるとき、持ち上げるときには、見える場面も変わります。映像と行動を結び付けて学べれば、機械の形が違っても、目の前の状況がどう変わるかを手掛かりに、次の行動を選べる可能性があります。
先行研究のDreamZeroは、動画を生成するモデルを基盤に、未来の状態と行動を同時に学習しています。Dream-1はこの流れを受けたモデルですが、DreamZeroのモデル規模や動作速度を、そのままDream-1の仕様として読むことはできません。
先行研究DreamZeroの仕組みと実験「初めて」の対象を、三つに分ける。
ゼロショットという言葉は、その対象のための追加学習を行わずに試すことを指します。何も学んでいないという意味ではありません。どの条件を学習から外したかで、結果の意味が変わります。
- 作業が初めて:学習していない指示や、物の扱い方を試す。
- 環境が初めて:部屋、机、照明、物の配置などが変わった場面を試す。
- 身体が初めて:その機種の動作データを学習に使っていないロボットを試す。
同じ機械で未知の作業ができた結果から、未知の機械でも動けるとは言えません。逆に新しい機械を動かせても、家の中の全ての物や作業に対応できる証拠にはなりません。動画や成績を見るときは、この三つのどれが新しかったのかを確かめると、進歩を捉えやすくなります。
27種類のシミュレーションと、四つの実機を混ぜない。
Dream Labsは、未学習の身体への転用について、シミュレーション内の27種類と、四つの実機を評価したと説明しています。機種ごとに成績は異なり、実機では、その機種を学習していない時点のモデルで比較したとしています。OpenYAMについては、未学習の作業を試す条件であることも注記されています。
これは、27種類全ての実機が同じ信頼性で動いたという意味ではありません。また、公開映像には選んだ試行や早送りも含まれます。できた場面を示す映像と、何回中どの程度できたかを測る評価は、それぞれ役割が違います。
前身のDreamZeroでは、新しいYAMロボットへの適応に、その機種のデータを30分使った実験が報告されています。新しい機種のデータを使わない転用と、少量のデータで適応する方法を分けると、何の負担が減ったのかを比較できます。
シミュレーションと実機の評価条件・映像の注記59.3%は、家事の成功率ではない。
独立した評価を行うRobocurveは、RoboDojo-RC Tier 1という条件で、Dream-1の平均スコアを59.3%と掲載しています。各構成120試行の評価で、モデルの呼び出し回数や制御ステップの上限も示されています。
PROGRESS SCORE / TASK COMPLETION
平均スコアと、全工程の完了率は違う。
- 掲載された指標
平均スコア 59.3%
各試行で、作業ごとの基準に沿って進み具合を採点。その点数を平均した値。
- この数字だけでは分からないこと
何回、最後まで終えたか
途中まで進んだ試行にも点が付くため、平均スコアを全作業の完了率には置き換えられない。
この数字は評価の平均スコアであり、「家庭の仕事が59.3%の確率で最後まで終わる」という意味ではありません。途中まで進んだ度合いと、全工程の完了は違います。試す作業、設備、打ち切り条件が変われば、数字の解釈も変わります。
共通の条件で他のモデルと比べられることには価値があります。その一方で、実際の導入では、使う場所の作業を通して、完了率、失敗の種類、助けが必要な場面を確かめる必要があります。
Robocurveの平均スコアと評価条件同じ手先の目標でも、身体の制約は残る。
Dream Labs自身も、転用の性能がIKの品質に依存し、目標へ至る腕の経路や、学習した身体と大きく異なる運動特性が課題になると説明しています。AIが出した目標が、そのロボットにとって実行できるものとは限りません。
例えば、カップまで手が届いても、腕の途中が棚に当たるかもしれません。軽い物を持てても、重い物では姿勢を保てないかもしれません。これは理解のための例ですが、手先の行き先だけでは決まらない条件があることを示しています。
同社はDream-1を研究ベータとし、安全性が重要な用途で検証済みとはしていません。家庭で使うなら、人に近づいたときに止まる、届かない要求を断る、物を落とした後に扱いを変えるといった実行側の確認も残ります。
開発元が示す制約と研究ベータの位置付け学び直す範囲が減ると、導入の仕事が変わる。
ロボットを越えて使える知識が増えれば、機種ごとに大量の動作を教える負担を減らせる可能性があります。関連するUMIの研究も、観測と動作の共通インターフェースを設計し、複数のロボットへ技能を移す方法を示してきました。汎用化には、モデルの学習と、機械へ渡す形式の設計が両方関わっています。
ここから考えられるのは、導入の仕事がなくなるというより、確かめる場所が変わるということです。動きを一から教える時間が減れば、その場所の制約、失敗時の復旧、人が介入する条件を調べることへ力を割けます。
- 接続:カメラ、座標、手先、制御周期が、そのロボットで合っているか。
- 作業:配置や対象物が変わっても最後まで終えられるか。
- 失敗:できない動作を見つけ、止まり、人へ引き継げるか。
- 運用:手直しや復旧も含め、人の負担がどれだけ減るか。
その価値は、派手な一度の成功より、同じ作業を条件を変えて繰り返したときに見えます。モデルが変わった後も同じ条件で確かめられるよう、試す仕事と、完了の判定を先に決めておくことが役立ちます。
UMIによるロボットを越えた技能転用の研究まとめ
Dream-1は、身体が変わっても使える知識を広げる試みです。手先の目標を共有できることと、実機で安全に仕事を終えられることを分けて見ると、その価値と残る課題が見えてきます。