RELEASE
家そのものを一つのロボットに。「HomeROS」構想を発表
Stampは、家電・センサー・空間認識・AIをつなぎ、家全体を協調して動かす住宅向けプラットフォーム「HomeROS」の構想を発表します。Matterを接続基盤に、ROS 2との互換性を目指して設計。共創・実証に関するご相談を受け付けます。
HomeROSの共創・実証を相談する
HomeROS — The Home as a Robot.
コンセプトは、家そのものを一つのロボットにすること。照明、空調、ブラインド、センサーを個別に操作する家から、空間の変化を捉え、住む人の目的に合わせて全体が協調する家へ。HomeROSは、そのための独立した住宅用プラットフォームを目指す構想です。
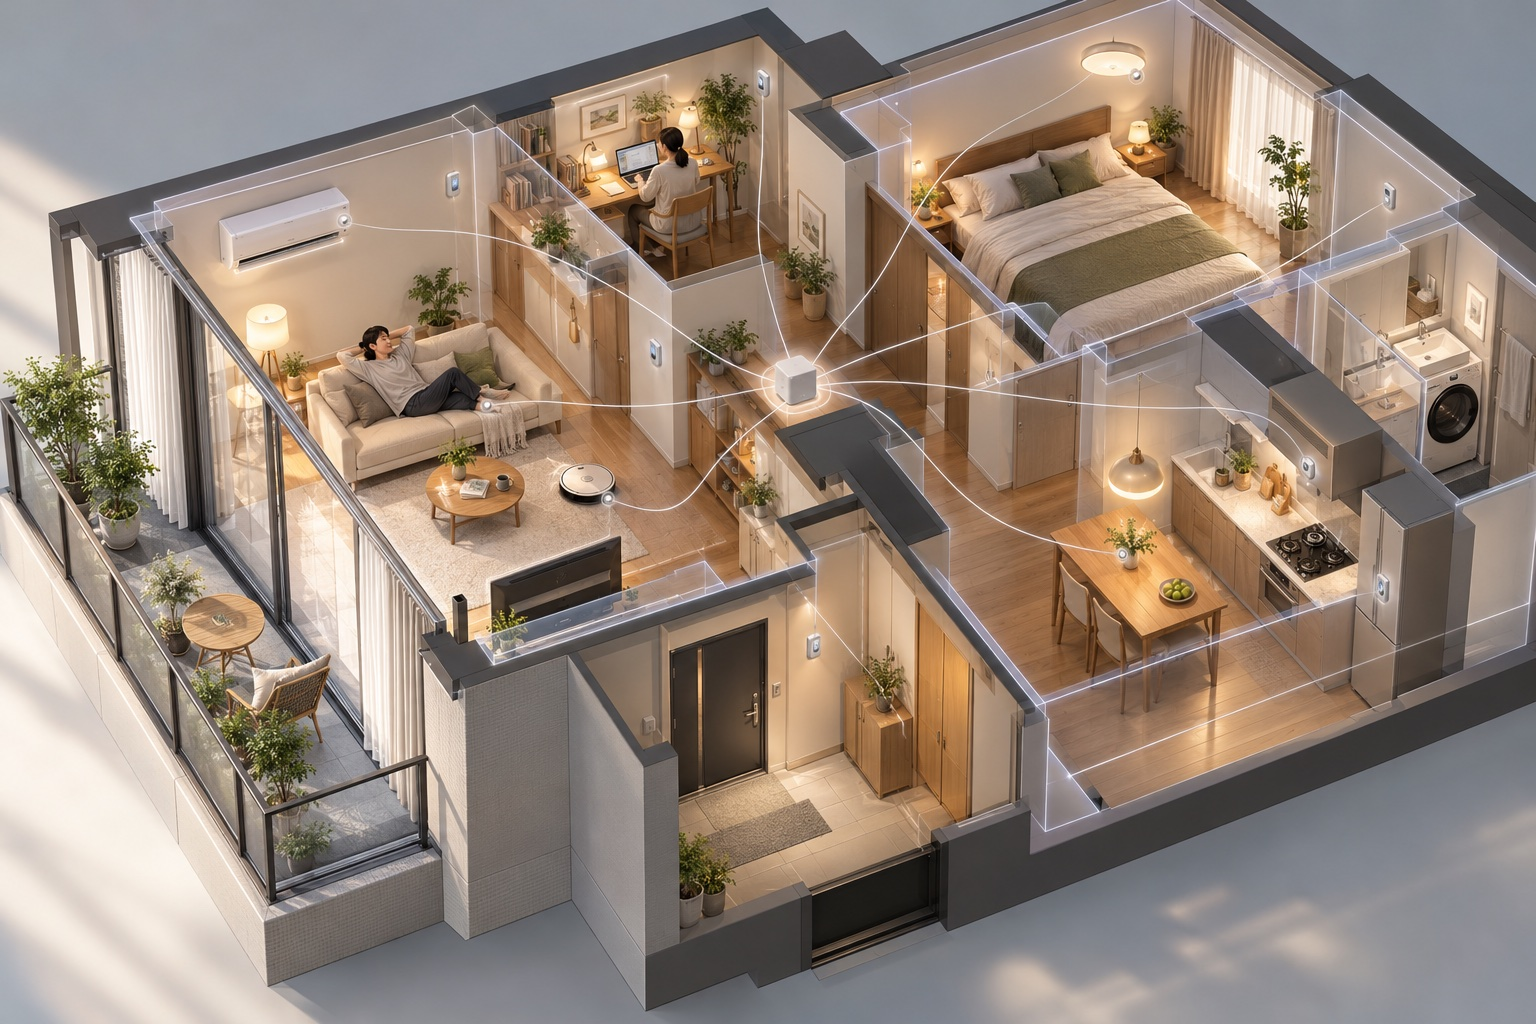
本発表は、共創・実証に向けた構想の公開です。以下は目指す機能と設計方針であり、提供開始済みの製品機能や、検証済みの接続・互換性を示すものではありません。
家電の操作から、家全体の振る舞いへ。
人感センサーに反応して照明を点ける。それだけでなく、どの部屋を使い、誰が休み、何を優先したいかを踏まえて、複数の機器の動きを組み合わせる。家の状態を共有できれば、機器ごとの自動化を住宅全体の調整へ広げられます。
例えば、次のような場面を実証テーマとして想定しています。実現には、対象機器の制御機能、必要な情報へのアクセス、利用者の許可をそろえる必要があります。
- 在宅勤務:会議の予定と家事の期限を踏まえ、掃除や洗濯の動作時間を調整する。
- 帰宅後:事前に許可した範囲で照明・空調・ブラインドを連携させ、休む場所を整える。
- 空間に応じた制御:部屋の明るさや在室状況を基に、使う場所へ照明や空調を調整する。
Matterでつなぎ、HomeROSで協調させる。
Matterは、異なるメーカーの家電やセンサーと、状態や操作を共通の形でやり取りする接続基盤です。HomeROSではこれを利用し、機器の情報を住宅全体の状態へ結び付け、複数の機器をどう動かすか考える層を設計します。
ONE HOME / SHARED UNDERSTANDING
家の状態と目的を、機器の動きへ。
- 住む人の目的
静かに働きたい、帰宅後に休みたい、使う電気を調整したい。
- HomeROS / 住宅全体の判断と協調
World Model部屋・人・機器の状態と履歴
Planning目的と状況から動作を計画
Policy & Control許可・制約の確認と実行結果の検証
- アダプター / 状態と操作を変換
Topicで情報を共有し、Serviceで短い応答、Actionで進捗を伴う処理を扱う設計。
MatterThread・Wi-Fiなどで家電・センサーへ
ROS 2との連携認識ノードやロボットへ
既存設備との連携Home Assistant・MQTT・Modbusなどを検討
家電側の接続と、認識・計画・制御の処理を分けることで、市販家電の一台一台にROS 2を入れることは前提にしません。Matterのコントローラーやアダプターを介し、使える情報と操作をHomeROSへ渡す構成を目指します。
空間認識ノードやロボットとはROS 2を通じた連携を検討し、既存設備には別のアダプターを用意する方針です。Matterは、住宅の全ての認識やAIの判断まで担う規格ではありません。
Matterの接続と役割についての公式説明HomeROSを支える、五つの設計方針。
接続できることを出発点に、機器の発見、情報の共有、協調制御、空間の理解をつなぎます。これらを、個別機器の仕様に依存し過ぎない共通の基盤として組み立てることを目指します。
- Connectivity:Matterを接続基盤に、Thread・Wi-Fiなどを通じて家電やセンサーとつながる。
- Communication:Topic・Service・Actionの考え方で、状態共有、短い応答、進捗を伴う処理を分ける。
- Discovery:対応する機器と機能を発見し、部屋や用途との対応を、利用者の確認を含めて整理する。
- Coordination:一つの機器への命令に閉じず、複数の機器の動作と優先順位を調整する。
- Intelligence:空間認識とWorld Modelを基に、住む人が許可した範囲での自律行動を目指す。
ROS 2の知見を取り入れ、住宅のための基盤にする。
ROS 2は、ロボットを構成する複数の処理をつなぐための基盤です。HomeROSはその設計思想を取り入れながら、ROS 2との互換性を目標として、状態や操作のインターフェース、認識ノードとの接続方法を具体化していきます。互換性の対象と検証条件は、実証の中で定めます。
通信は、情報の性質に応じて使い分けます。ROS 2のTopic・Service・Actionの役割を、住宅で扱う情報と処理へ対応付ける考え方です。単に家電の信号を転送するだけでなく、処理の進捗や中断、失敗の扱いまで設計する必要があります。
- Topic:室温や機器の状態など、継続して届く情報を共有する。
- Service:現在の状態を尋ねるなど、短時間で完了する要求と応答を扱う。
- Action:進捗や結果を返し、中断にも対応する、時間のかかる処理を扱う。
家の状態を、空間と時間の中で捉える。
World Modelは、部屋、人、物、設備の状態と関係を扱う、家の理解の土台です。どこで何が起き、どの情報が新しく、何が分からないかを整理し、計画や制御が参照できる形を目指します。ROS 2で情報を配信することだけで、この状態や履歴がそろうわけではありません。保存と更新は別の責務として設計します。
例えば玄関が開いたことは、特定の家族が帰宅した証明にはなりません。センサーが観測した事実、認識処理が置いた推測、本人が伝えた希望を分けて扱う。空間認識の精度だけでなく、情報の限界を含めて判断できることが、住宅で使うAIには必要です。
暮らしの基本操作を、自律制御から独立させる。
住宅で常時使うには、認識やAIの賢さに加えて、接続が切れたときや判断できないときの振る舞いが重要です。HomeROSでは、手動操作、権限、安全上の制約を、計画と実行の前提に据えます。
ROS 2の通信保護も、採用すれば自動的に有効になるものではありません。認証やアクセス制御、ネットワークの分離を含め、接続する範囲に応じた設計と検証を行う方針です。
- 照明スイッチなどの基本操作は、AIや中枢が停止しても使える構成を目指す。
- 火災警報、施錠、設備保護などに必要な安全機能は、AIの推論から独立させる。
- 利用者の手動変更を尊重し、操作の成否と、その後の状態を確認する。
- カメラなどの認識手段は用途に応じて選び、取得・保存・共有する情報を限定する。
今ある接続基盤から、実証を始める。
家全体を一度に置き換えるのではなく、一部屋や一つの用途から、接続、状態の共有、協調制御を確かめる進め方を想定しています。Home Assistantのような既存の接続基盤も活用候補です。Home AssistantはMatterコントローラーを提供しており、HomeROSではそのような仕組みと認識・計画の層をどう接続するか検討します。
評価したいのは、機器が動いたかだけではありません。利用者の操作や設定の負担が減ったか、不調時に原因と復旧方法が分かるかまでを、実証テーマとして整理します。
Home AssistantのMatterコントローラーについて共創・実証パートナーのご相談を受け付けます。
Stampは、HomeROS構想を具体化するため、住宅・設備、家電・センサー、空間認識、AI・ロボティクスに関わる皆さまとの共創・実証を検討しています。実際の暮らしの課題と技術を結び付け、対象と評価条件を絞るところから、一緒に考えていきます。